 Tesi Triennale · Ingegneria Meccanica
Efficienza Energetica nei Mulini Industriali
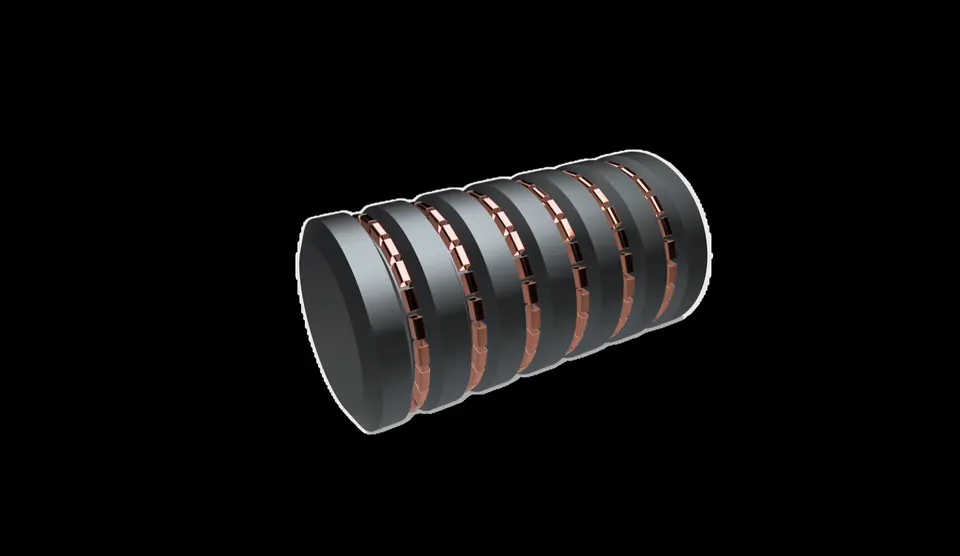
La mia tesi triennale. Due mulini progettati da zero per ridurre le perdite evitabili di un mulino rotante, uno che è il proprio motore elettrico e uno statico che muove la carica con campi elettromagnetici, entrambi modellati in CAD 3D e verificati con simulazioni FEM.
In breveLink a questa sezione
- Secondo studi sperimentali, in un mulino a sfere meno dell'1% dell'energia fornita rompe davvero il materiale. Il resto se ne va in calore, vibrazioni, rumore e deformazioni inutili.
- Ho separato l'energia che la frattura richiede fisicamente da quella che la macchina spreca, poi ho affrontato le due perdite evitabili: la trasmissione meccanica e la rotazione dell'intero tamburo.
- Il Progetto I è un mulino che fa da motore a se stesso: un tamburo da 2,6 m costruito come rotore di un motore elettrico, senza riduttore. La simulazione elettromagnetica ha confermato il principio della trasmissione diretta, ma con i materiali di oggi i magneti permanenti su scala metrica lo rendono impraticabile.
- Il Progetto II è un mulino senza motore: un tamburo statico da 2 m × 4 m con 144 bobine esterne che muovono una carica ferromagnetica. Il flusso magnetico raggiunge i canali in cui si trova la carica, ma il campo è fortemente disomogeneo. Dei due, è la direzione più promettente.
- Strumenti: CAD 3D e simulazioni FEM elettromagnetiche, termiche e strutturali statiche con un software multifisico generalista. I risultati sono qualitativi e ho documentato ogni semplificazione.
Perché i muliniLink a questa sezione
La macinazione (comminuzione, in gergo tecnico) è una delle operazioni più energivore dell'industria. Cemento, minerali, ceramiche: quasi tutto ciò che è solido prima o poi passa da un mulino, e quei mulini assorbono enormi quantità di energia. Quando cercavo un tema di tesi, mi è sembrato un ambito in cui anche un piccolo miglioramento avrebbe pesato parecchio.
Poi ho trovato il numero su cui si regge la tesi. Studi sperimentali mostrano che in un mulino a sfere meno dell'1% dell'energia fornita viene effettivamente usata per rompere il materiale. Il restante 99% se ne va in calore, vibrazioni, rumore e deformazioni inutili.
Così sono passato dalla domanda «come maciniamo meglio?» a «dove va esattamente l'energia, e quali di queste perdite si possono legittimamente eliminare con la progettazione?». Per rispondere dovevo prima imparare a quantificare l'energia che serve a un mulino.
Le leggi della macinazioneLink a questa sezione
In oltre un secolo gli ingegneri hanno messo a punto leggi empiriche che legano l'energia spesa alla riduzione dimensionale ottenuta. Le ho studiate perché mi serviva un metro per separare l'energia richiesta dalla fisica da quella che la macchina spreca. Le leggi classiche sono tre, più una quarta che le riunisce.
Rittinger (1867) assume che l'energia sia proporzionale alla nuova superficie creata, quindi è adatta alla macinazione fine:
Rittinger · macinazione fine
Kick (1885) assume invece che l'energia dipenda dalla deformazione di volume e scali con il logaritmo del rapporto di riduzione, quindi descrive meglio la frantumazione grossolana:
Kick · frantumazione grossolana
Bond (1951) sta a metà tra le due ed è diventata lo standard dell'industria. Chi progetta impianti la usa ancora oggi:
Bond · l'equazione che l'industria usa davvero
wᵢ è il Work Index di Bond: i kWh per tonnellata necessari per ridurre un materiale da una dimensione (teoricamente) infinita fino a 100 µm. d e D sono le dimensioni di prodotto e alimentazione. Si misura in laboratorio per ogni materiale ed è ancora il riferimento principale per dimensionare gli impianti di macinazione.
Charles ha unificato le tre in un'unica forma differenziale, in cui un solo esponente n sceglie il regime:
Charles · il modello generale
Con n = 2 si ottiene Rittinger, con n = 1 Kick, con n = 1,5 Bond.
Queste leggi descrivono l'energia irriducibile della frattura, quel ~1% che qualsiasi mulino deve spendere. Tutto ciò che sta sopra dipende dalla macchina, quindi sono passato alle perdite della macchina.
Risalire le perdite a ritrosoLink a questa sezione
Ho ripercorso il flusso di potenza all'indietro, dal materiale alla presa di corrente. La carica viene sollevata e fatta ricadere in un tamburo rotante; un albero fa girare il tamburo; un motore elettrico aziona l'albero attraverso giunti e un riduttore. A ogni passaggio si perde un po' di energia.
Due parametri operativi fissano i limiti della macchina. Primo, il tamburo deve girare al di sotto della sua velocità critica, cioè la velocità alla quale la carica centrifuga contro la parete e la macinazione si ferma del tutto:
Velocità critica
Oltre la velocità critica i corpi macinanti restano incollati al mantello e non c'è impatto. I mulini reali lavorano al 50–90% di questo valore, un compromesso tra produttività e stabilità.
Secondo, la potenza assorbita da un mulino rotante cresce rapidamente con la sua geometria:
Potenza assorbita da un mulino rotante
D è il diametro, L la lunghezza, Δ il grado di riempimento, u la velocità come frazione della critica, ρc la densità della carica. È l'esponente 2,5 su D a rendere i grandi mulini così energivori.
Lungo questa catena, le perdite evitabili stanno in due punti:
- la trasmissione meccanica: ingranaggi, giunti e cuscinetti, ognuno dei quali aggiunge attrito, calore e rumore;
- far ruotare un intero, massiccio tamburo d'acciaio solo per mescolare una carica che ne riempie a malapena la metà.
Ho dedicato a ciascuna perdita un progetto separato, e li ho spinti entrambi volutamente all'estremo.
Progetto I: il mulino che fa da motore a se stessoLink a questa sezione
La prima idea mantiene il classico mulino rotante ma elimina del tutto la catena di trasmissione. Invece di un motore che muove il tamburo attraverso un riduttore, il tamburo diventa il rotore del motore. Ci sono due cilindri concentrici: quello esterno è fisso (lo statore), mentre quello interno, cioè il mantello del mulino, viene messo in rotazione direttamente dalla forza magnetica. Senza ingranaggi, giunti o cinghie, l'unica perdita che resta è il rendimento del motore.
Processo CADLink a questa sezione
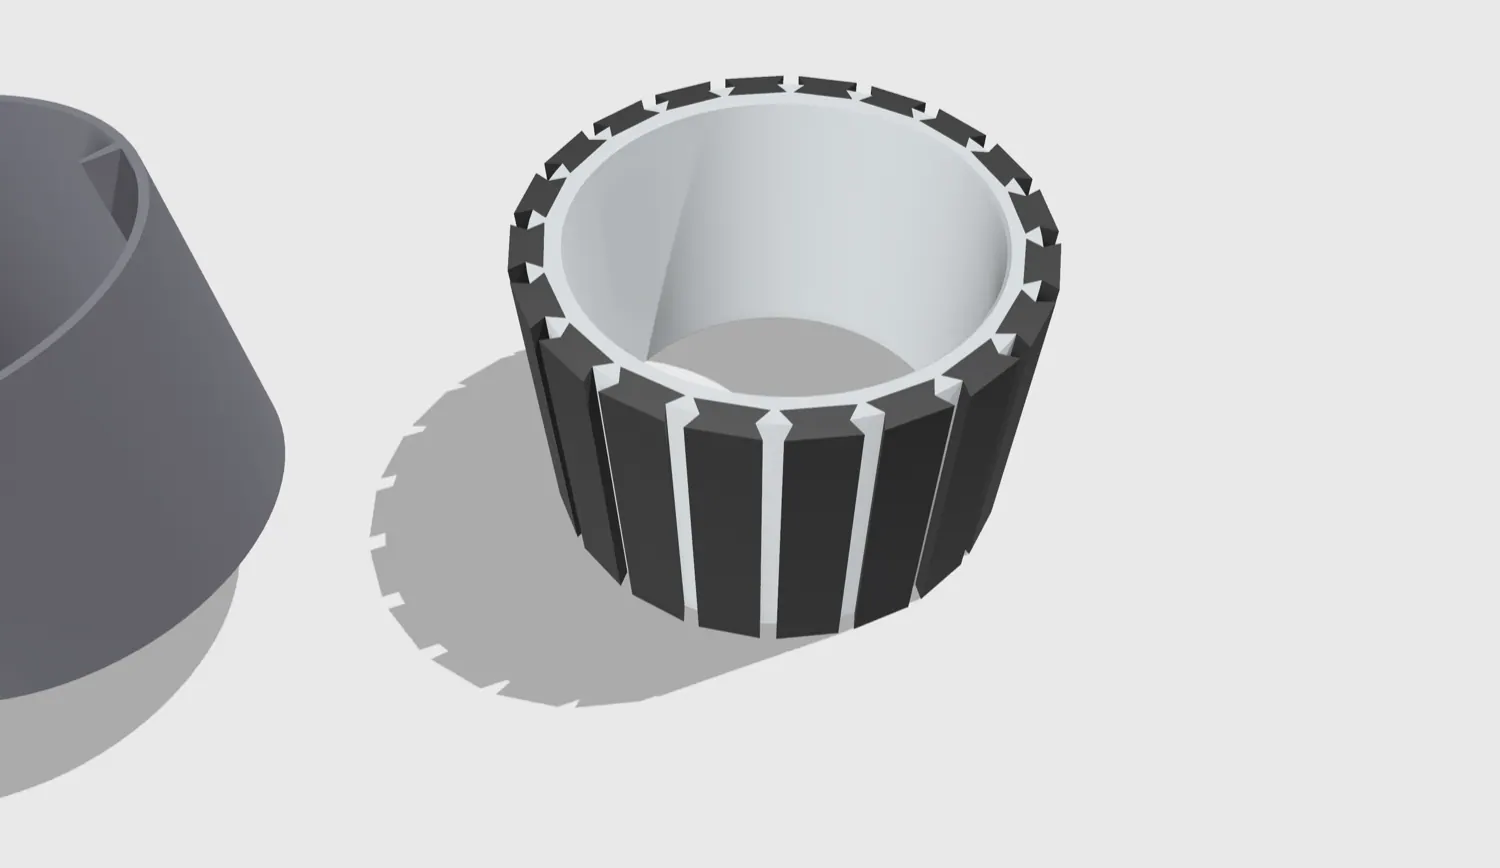
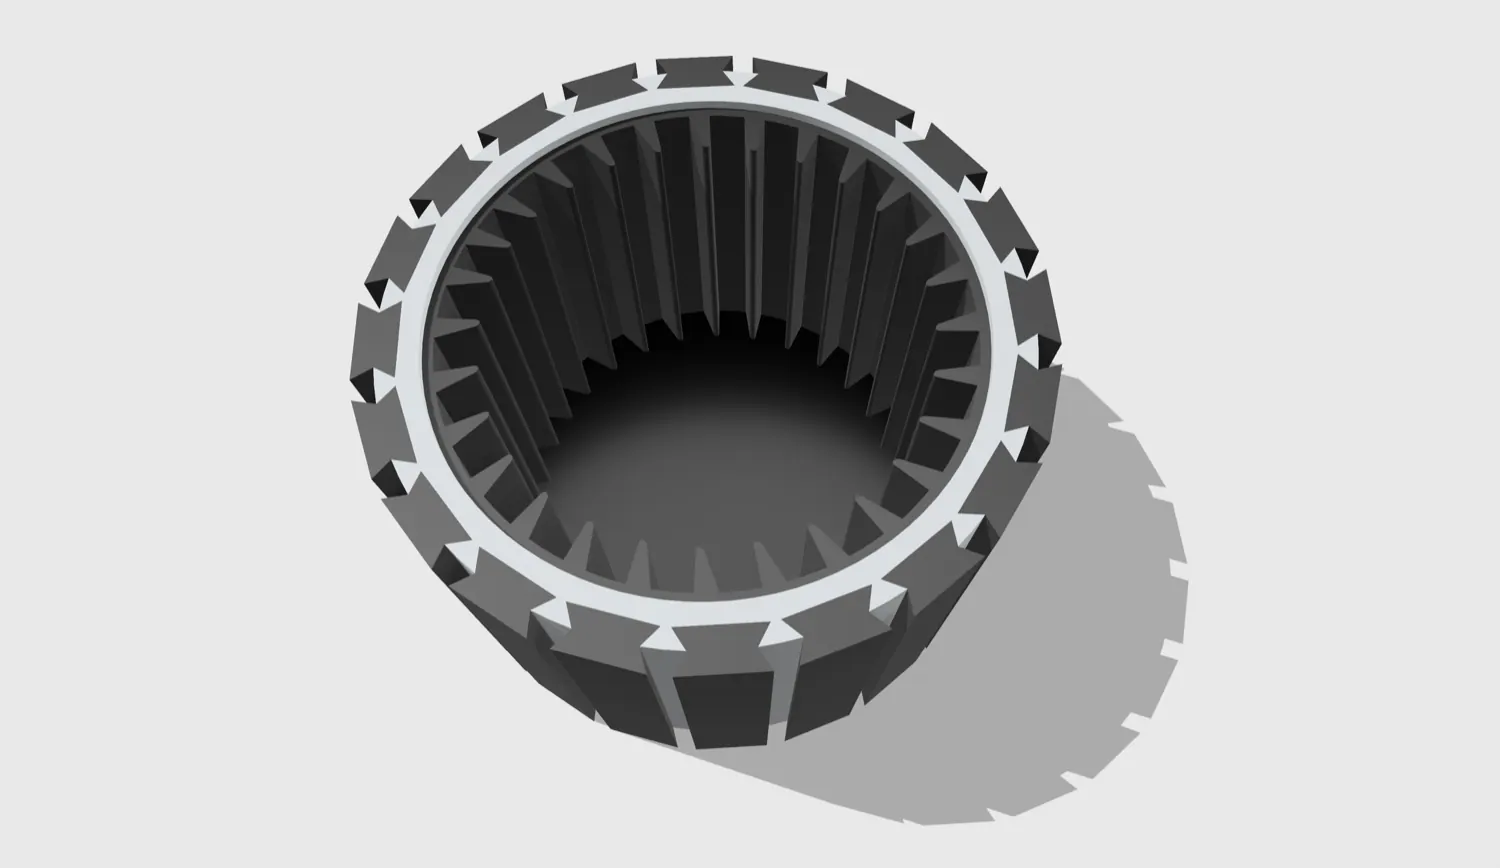
Sono partito da un modello 3D di un motore brushless e ho separato rotore e statore. Ho eliminato il profilo scanalato interno del rotore, che qui non serve, e mi è rimasto un cilindro cavo in cui sistemare gli interni del mulino. Poi ho scalato l'intero corpo ×10 per arrivare a una dimensione industriale realistica: 2,6 m di diametro.
All'interno ho messo una fodera in gomma con i sollevatori, le nervature che agganciano la carica in salita e la lasciano ricadere sulla punta della carica. Ho scelto la gomma perché è magneticamente trasparente, quindi non disturba il campo, e perché una fodera in gomma pesa fino all'80% in meno di una in acciaio. Con un'inerzia minore la velocità si controlla più facilmente e i carichi trasmessi sono più dolci. Con un passo di 200 mm su un diametro di 2,6 m sono venuti fuori ~40 sollevatori, e ho raccordato ogni spigolo esposto perché reggesse gli urti ripetuti.
Materiali e modello elettromagneticoLink a questa sezione
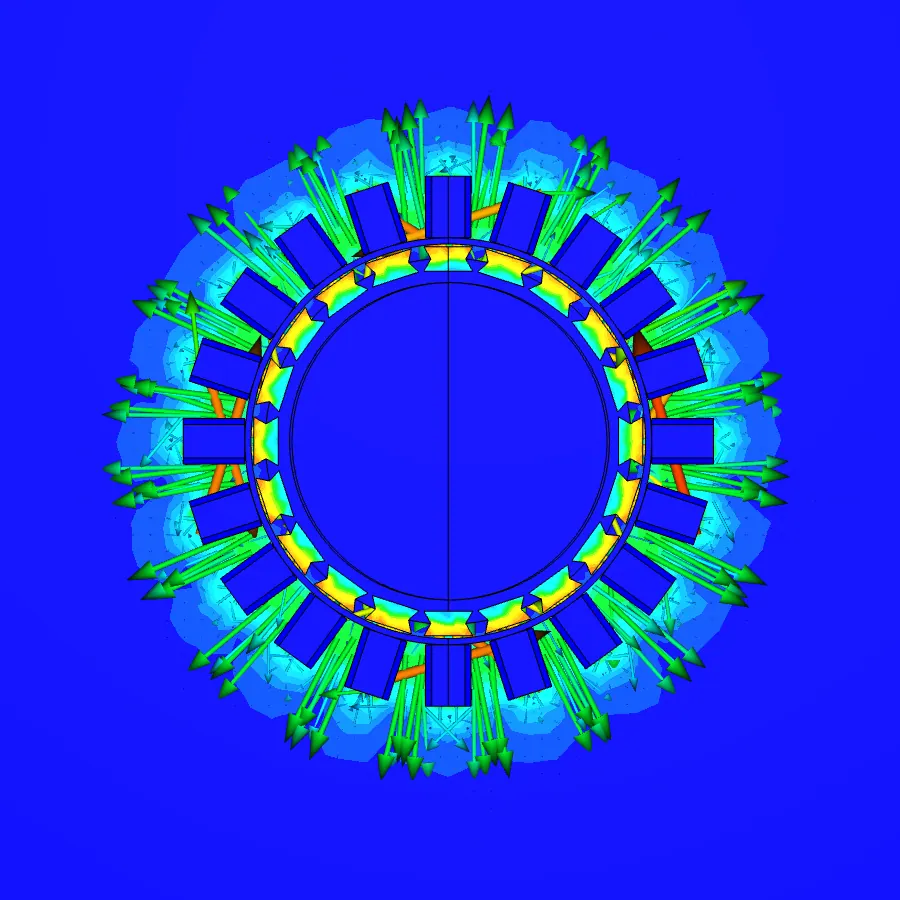
Nel modello elettromagnetico ogni parte ha il suo materiale reale: rame per gli avvolgimenti, acciaio dolce M19 (con curva B–H definita) per i magneti permanenti, acciaio inox per il telaio, gomma per la fodera, più un dominio d'aria di 7 × 7 m attorno alla macchina, così che il campo potesse svilupparsi senza toccare il bordo. Le bobine hanno filo da 1 mm, 6000 avvolgimenti e 5 A. Ho controllato con cura che il verso di corrente restasse lo stesso da una bobina all'altra, perché una sola bobina invertita genererebbe un campo opposto e contrasterebbe la rotazione.
Il problema della velocitàLink a questa sezione
Un motore brushless standard gira a 300–800 rad/s; dividendo per il fattore di scala ×10 risultavano ~30 rad/s. Ma la velocità critica di un mulino da 2,6 m è solo ωc = √(2 · 9,81 / 2,6) ≈ 2,75 rad/s. Restando al 65% di quella velocità, il mulino può girare a soli ~1,8 rad/s (circa 17 giri/min). Un motore brushless standard vorrebbe girare due ordini di grandezza più veloce di quanto la macinazione consenta, e anche la stima scalata di ~30 rad/s è circa sedici volte gli ~1,8 rad/s che il mulino può reggere. È proprio il grande diametro che serve a un mulino ad abbassare così tanto la sua velocità critica.
TermicaLink a questa sezione
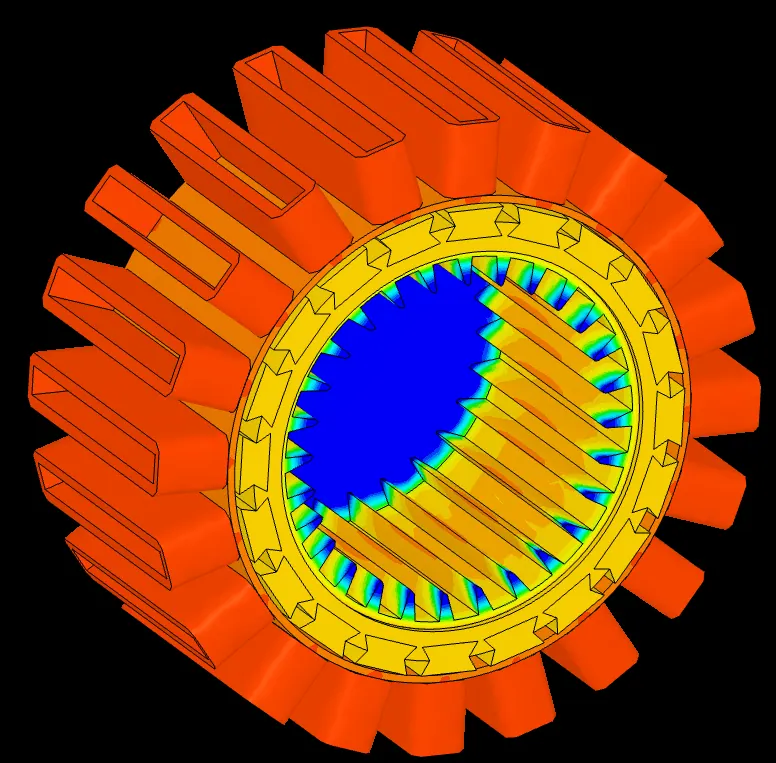
Per prima cosa ho provato un vero modello Conjugate Heat Transfer (CHT), trattando la carica come un fluido che riempie metà tamburo, con una condizione di parete rotante. Il solver non l'ha accettato: la condizione di parete rotante si può applicare solo a un'interfaccia solido–fluido, non a una superficie completamente solida. Allora ho semplificato. Ho fissato una temperatura sulla parete in gomma nell'istante in cui la carica è a contatto e ho letto i gradienti. Il risultato è grezzo ma utile: il calore si accumula nel cuore dei sollevatori, perché solo le loro estremità vengono raffreddate dalle pareti laterali. Aggiungendo la carica al modello, questa porta via un po' di calore, ma il cuore dei sollevatori resta il punto critico.
StrutturaLink a questa sezione
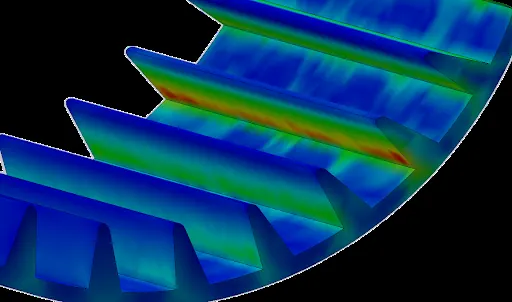
Un'analisi statica delle tensioni su un singolo sollevatore, caricato a ~45° per riprodurre un angolo d'impatto realistico, ha dato tensioni ben dentro i limiti della gomma. C'era però una concentrazione netta proprio nello spigolo vivo dove il sollevatore incontra il fondo della fodera. La soluzione è quella da manuale: un raccordo generoso in quel punto distribuisce il carico e migliora la vita a fatica.
Quindi il Progetto I funziona in linea di principio: l'analisi elettromagnetica ha confermato che statore e mantello rotante generano le forze necessarie a muovere la carica. Le simulazioni hanno anche mostrato che il sistema è molto sensibile alle tolleranze dimensionali e alla precisione con cui si controllano le correnti nelle bobine. I magneti permanenti su scala metrica non sono realisticamente producibili, trasportabili né sostenibili nei costi, e i materiali magnetici attuali non scalano in modo lineare, perché le perdite parassite crescono con le dimensioni.
Progetto II: il mulino senza motoreLink a questa sezione
Il Progetto I eliminava la trasmissione; il Progetto II elimina la rotazione. Perché far girare un pesante tamburo d'acciaio, se l'unica cosa che deve muoversi è la carica macinante? Qui il tamburo resta fermo e sono i campi elettromagnetici a mescolare solo la carica.
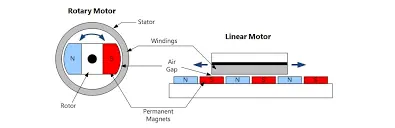
Il piano era rendere ferromagnetici i corpi macinanti e guidarli lungo traiettorie circolari controllate con un campo magnetico variabile nel tempo. Così si ricreerebbe l'impatto a cascata e a cataratta di un mulino reale senza un solo organo rotante. L'idea viene dalla levitazione magnetica e dai motori lineari, che inducono il moto direttamente sull'oggetto invece di trascinare l'intera struttura.
CADLink a questa sezione
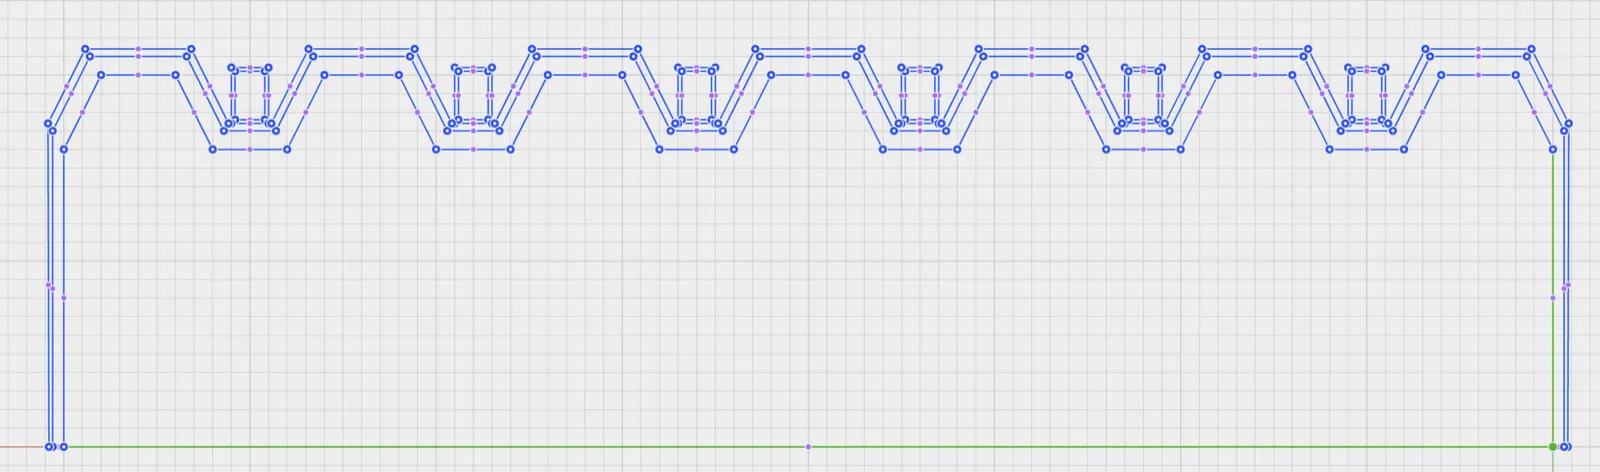
Il tamburo è statico, 2 m di diametro e 4 m di lunghezza, con una parete d'acciaio da 20 mm rivestita da 50 mm di gomma vulcanizzata. La superficie interna è sagomata in canali trapezoidali (200 mm ciascuno, con spigoli raccordati a 40 mm per non lasciare angoli vivi, che sono punti deboli) che tengono la carica dove il campo può agire su di essa.
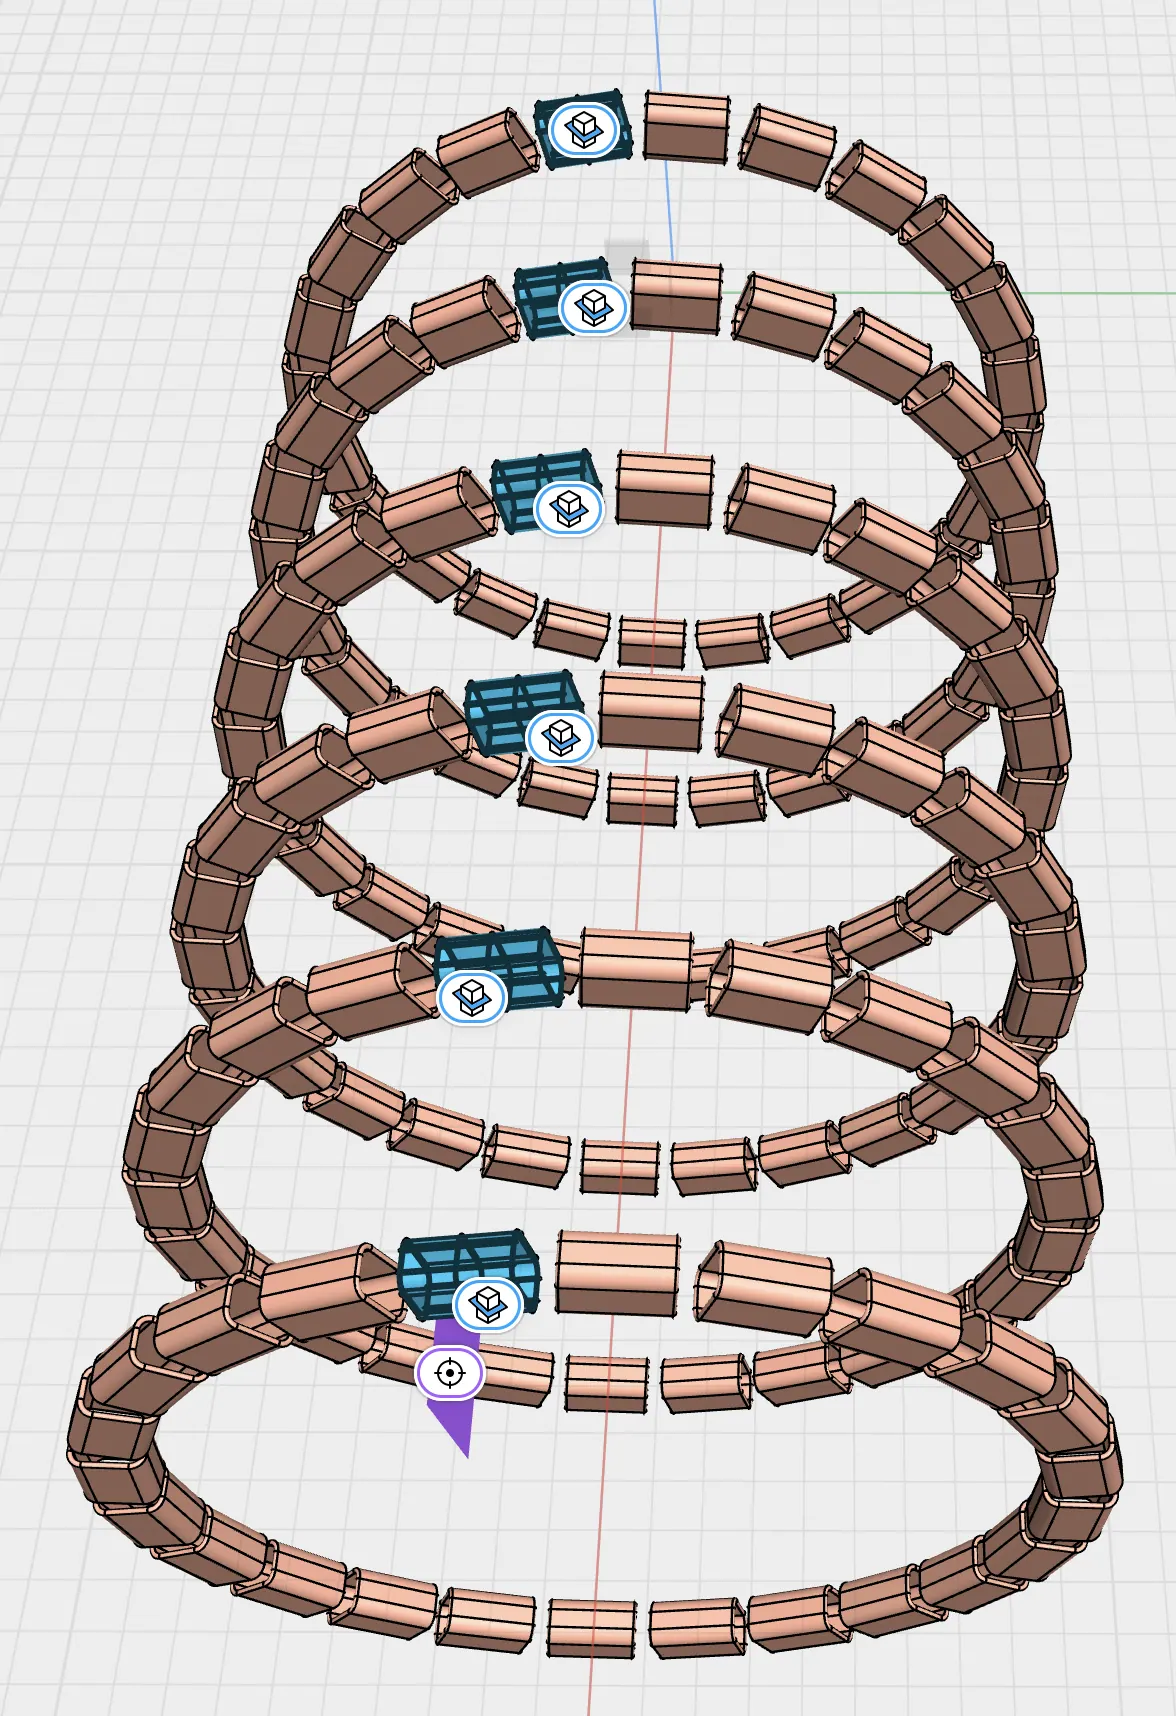
All'esterno ci sono 144 bobine toroidali: 24 per anello a 15° l'una dall'altra, su sei anelli lungo l'asse. Ogni bobina è alimentata in modo indipendente in corrente alternata a frequenza variabile, così insieme possono creare un campo rotante o pulsante che fa avanzare la carica lungo i canali.
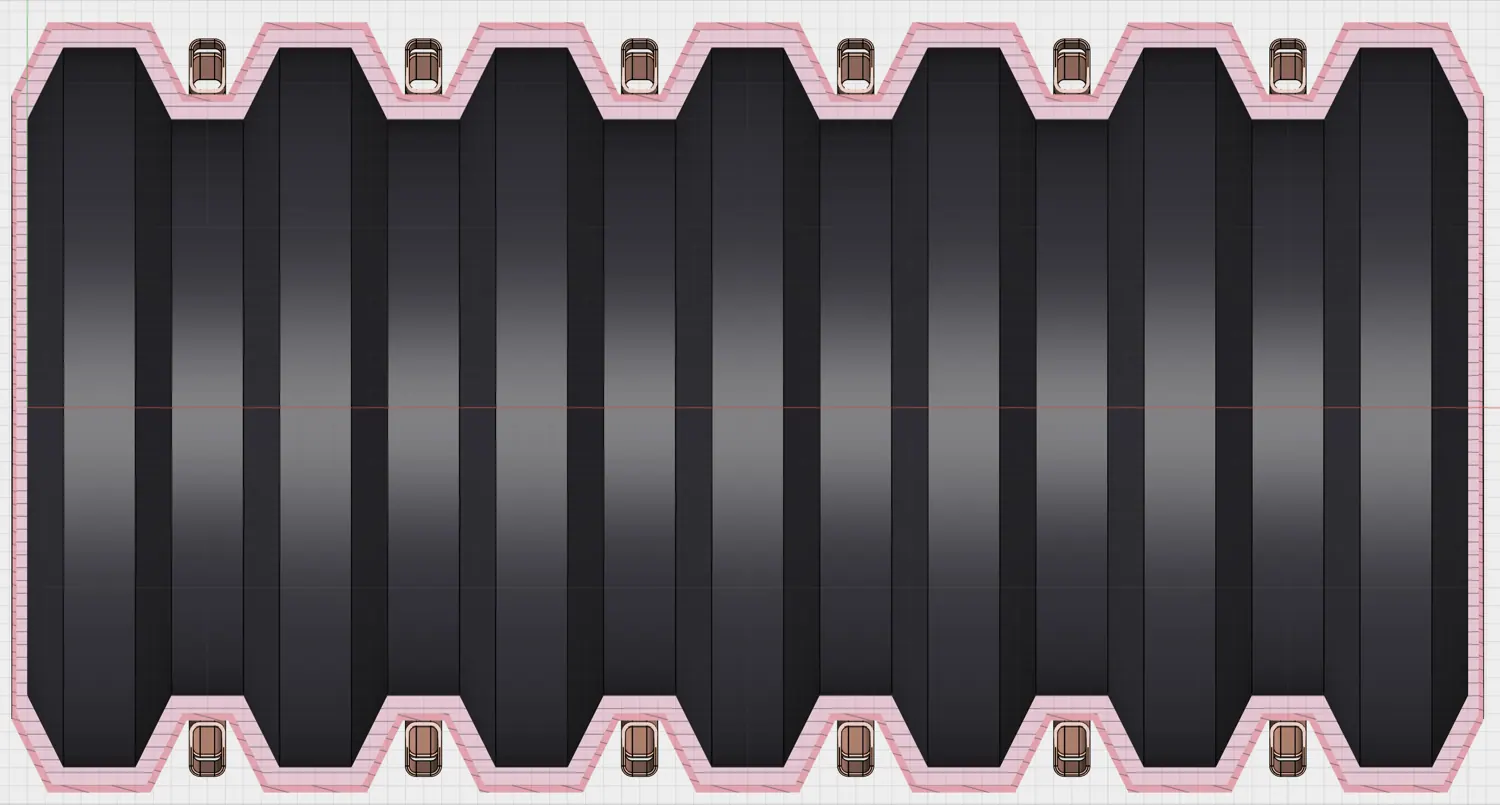
Simulazione elettromagneticaLink a questa sezione
Ho impostato due volumi di controllo, aria all'esterno e carica all'interno, e ho acceso il campo. Dentro i canali dove si trova la carica c'è un flusso magnetico reale, quindi le bobine riescono a raggiungerla e ad agire su di essa. Il campo però è fortemente disomogeneo, alterna picchi ad alta intensità a zone quasi morte e non produce ancora una forza netta con una direzione di spinta definita.
Termica e strutturaLink a questa sezione
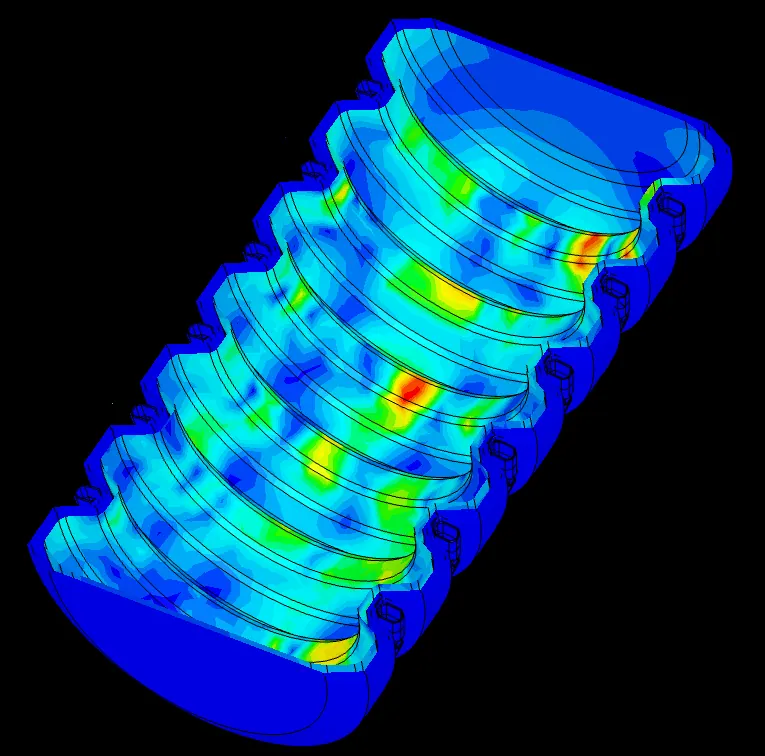
Il modello termico mostra il calore che si concentra nella sezione centrale (l'aria ambiente raffredda le estremità, ma non il centro). Mostra anche che l'intercapedine d'aria tra bobine e telaio aiuta a dissipare il calore, quindi chiuderla renderebbe tutto più caldo. Dal punto di vista strutturale, la zona più sollecitata è il fondo dei canali centrali, dove la carica scivola e urta; fuori dai canali il carico è minimo.
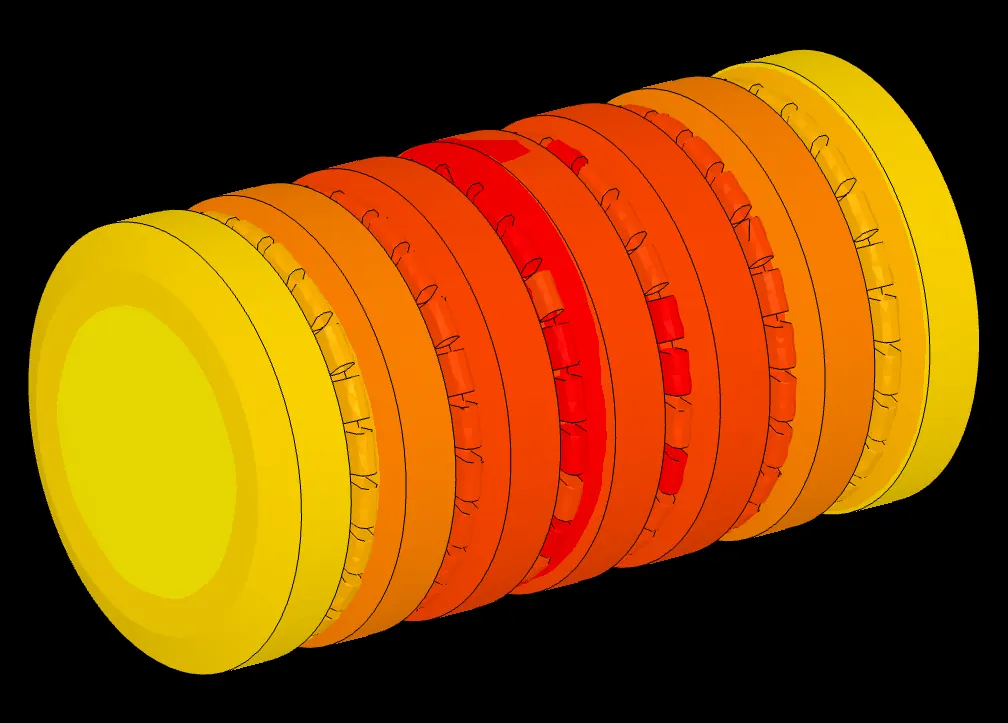
Nel complesso, togliere la rotazione significa eliminare l'elemento più energivoro e più soggetto a usura di un mulino tradizionale. Le simulazioni hanno confermato un'interazione misurabile tra bobine e carica. Il campo disomogeneo e la complessità delle 144 bobine sono ostacoli reali, ma secondo me sono problemi di ottimizzazione. Ne segue anche un'altra possibilità: se il materiale da macinare è esso stesso ferromagnetico, lo si potrebbe muovere direttamente ed eliminare del tutto i corpi macinanti.
Cosa le simulazioni potevano dire, e cosa noLink a questa sezione
Ho usato un software multifisico generalista, perché gli strumenti specialistici sono proprietari e le aziende leader del settore li usano solo al loro interno. Questo ha imposto dei compromessi (il modello CHT fallito, le condizioni termiche semplificate, le approssimazioni sulle bobine), e li ho documentati tutti nella tesi. Questi modelli sono prototipi qualitativi pensati per trovare i problemi presto. Non possono certificare un prodotto finito.
L'obiettivo era dimostrare che due idee sono fisicamente coerenti, e mappare con precisione cosa andrebbe risolto dopo.
ConclusioniLink a questa sezione
In teoria entrambi i mulini potrebbero portare guadagni di efficienza significativi, ed entrambi funzionano in linea di principio, ma i materiali e i costi di oggi li frenano. Il Progetto I è più difficile da costruire, soprattutto per via dei magneti su scala metrica. Il Progetto II ha dato risultati di simulazione meno puliti, ma credo sia il più promettente dei due. Ognuno elimina una delle due grandi perdite evitabili che avevo individuato all'inizio.
Dal punto di vista economico il discorso è lo stesso per entrambi: costi e complessità iniziali elevati, ripagati nel tempo da spese energetiche e di manutenzione più basse, più un beneficio ambientale dal macinare cemento, minerali e materie prime sprecando meno potenza. Non ho costruito nessuna delle due macchine. Per una prima ricerca, credo che il risultato utile sia aver mostrato che vale la pena svilupparle entrambe.